
Solarparken beveiligen met 3D-LiDAR
Beveilig grote terreinen met actieve 3D-detectie.
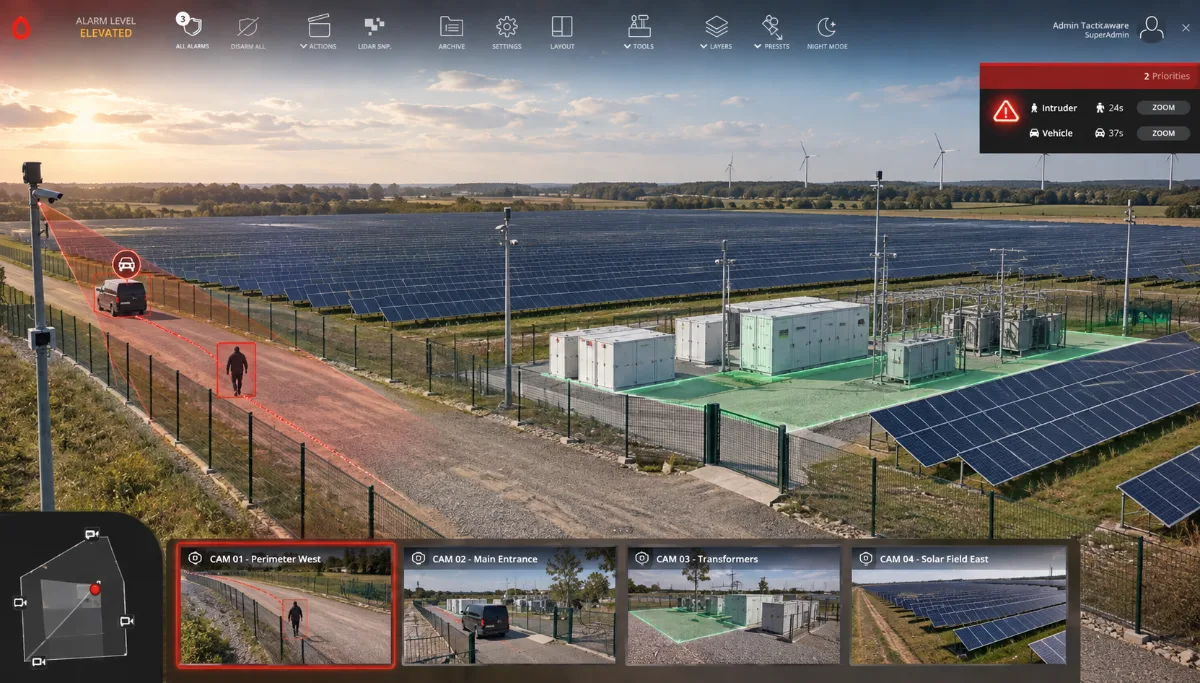
Solarfields, batterijparken en andere energieparken combineren twee beveiligingsuitdagingen: grote oppervlakken en waardevolle infrastructuur verspreid over het terrein.
Grote oppervlakken, afgelegen locaties
Veel van deze locaties liggen bovendien afgelegen en zijn slechts beperkt bemand. Onbevoegde toegang, kabeldiefstal, vandalisme of sabotage kan daardoor grote gevolgen hebben wanneer een incident niet vroeg wordt opgemerkt.
Alleen detecteren dat iemand een hek passeert, is dan niet voldoende. Beveiliging moet ook kunnen zien waar die persoon vervolgens naartoe gaat.
Met Octave Coda Spatial (OCS) kan het terrein worden ingericht als een actieve 3D-beveiligingsomgeving. LiDAR-sensoren detecteren personen en voertuigen, bepalen nauwkeurig hun positie en volgen hun beweging over het terrein.
Hierdoor ontstaat niet alleen een alarmmelding, maar inzicht in wat er beweegt, waar het zich bevindt en welke kritieke installatie wordt benaderd.
Beveilig wat verspreid over het terrein staat
Bij een energiepark bevindt de waarde zich niet op één centrale locatie.
Omvormers, transformatoren, batterijopslag, technische gebouwen, kabelinfrastructuur en andere installaties kunnen verspreid staan over een terrein van aanzienlijke omvang.
Dat vraagt om meer dan alleen beveiliging van de buitenste perimeter.
Binnen OCS kunnen afzonderlijke virtuele 3D-beveiligingszones worden ingericht rond specifieke gebieden en installaties. Zo kan niet alleen worden gedetecteerd wanneer iemand het terrein betreedt, maar ook wanneer die persoon vervolgens richting een kritieke asset beweegt.
Beweging langs de buitenzijde van het terrein kan bijvoorbeeld een andere prioriteit krijgen dan een persoon die daadwerkelijk een zone rond een transformator, omvormer of batterijopslag betreedt.
Zo verschuift de beveiliging van alleen het hek naar datgene wat op het terrein daadwerkelijk beschermd moet worden.
Detecteer vroeg wanneer reactietijd schaars is
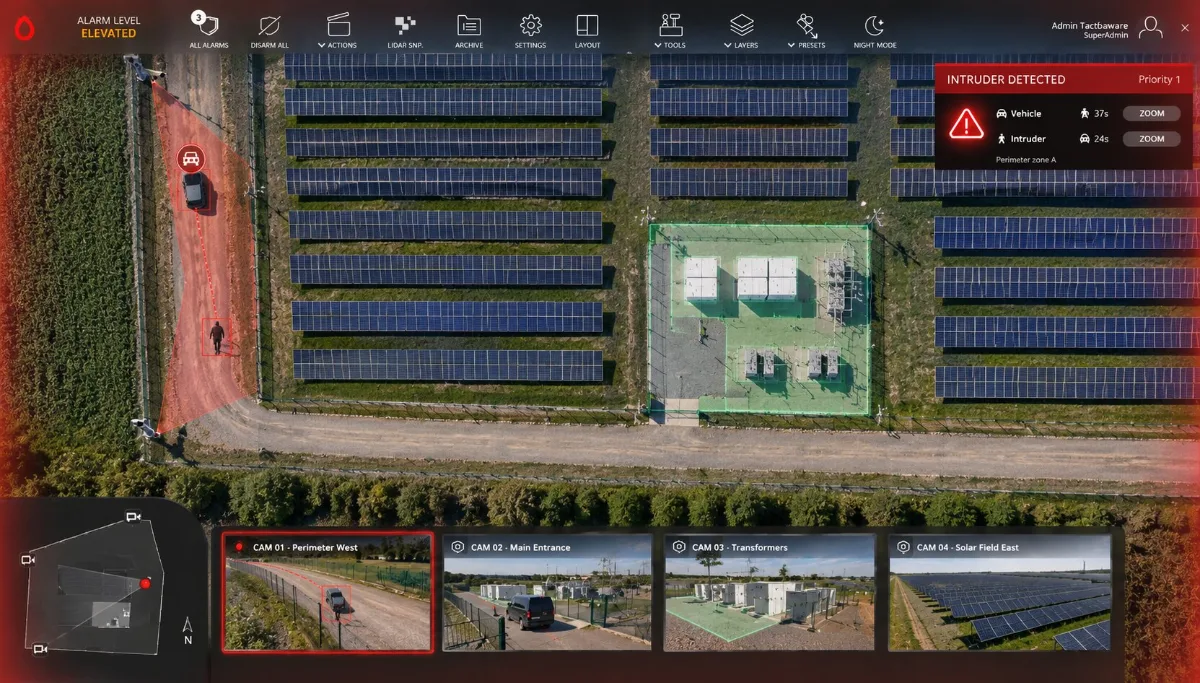
Op een afgelegen energiepark kan fysieke opvolging tijd kosten.
Juist daarom is het moment waarop een incident wordt gedetecteerd belangrijk.
Wanneer een indringer pas wordt opgemerkt bij een transformator, omvormer of kabelroute, kan een groot deel van de beschikbare reactietijd al verloren zijn.
Door waarschuwings- en detectiezones strategisch over het terrein te verdelen, kan ongewenste beweging eerder worden gesignaleerd.
Bijvoorbeeld:
persoon gedetecteerd bij perimeter → betreedt terrein → beweegt tussen installaties → nadert transformator
Beveiligingsmedewerkers krijgen hierdoor eerder inzicht in de situatie en meer tijd om camerabeelden te beoordelen en de juiste opvolging in gang te zetten voordat een kritieke installatie wordt bereikt.
Blijf een object volgen over een groot terrein
Een enkele perimetermelding vertelt op een groot energiepark maar een klein deel van het verhaal.
Na het betreden van het terrein kan een persoon zich tussen rijen zonnepanelen, technische installaties en andere infrastructuur verplaatsen. Juist dan is het belangrijk om te weten waar die persoon naartoe gaat.
OCS kan personen en voertuigen blijven volgen terwijl zij zich door verschillende detectiezones bewegen.
Hierdoor ontstaat een doorlopend beeld van de gebeurtenis: waar het object vandaan komt, welke route het volgt en welke installatie mogelijk het doel is.
Voor een operator betekent dat meer context dan een serie losse alarmmeldingen verspreid over een groot terrein.
Minder ruis in een uitdagende buitenomgeving
Een energiepark is geen gecontroleerde binnenomgeving.
Dieren, begroeiing en andere bewegingen in de omgeving kunnen traditionele detectiesystemen voor uitdagingen stellen. Wanneer te veel irrelevante meldingen ontstaan, neemt de bruikbaarheid van een beveiligingssysteem af.
OCS combineert nauwkeurige positionering met objectclassificatie en configureerbare 3D-zones. Hierdoor kan de beveiliging zich sterker richten op personen en voertuigen en op beweging binnen gebieden die daadwerkelijk relevant zijn.
Niet iedere waarneming hoeft dezelfde prioriteit te krijgen.
Het doel is minder irrelevante meldingen en meer aandacht voor beweging die daadwerkelijk een risico kan vormen voor de locatie.
Bescherm kritieke assets met meerdere beveiligingslagen
Op grote energieparken kan beveiliging in verschillende lagen worden opgebouwd.
Een buitenste zone kan dienen als vroegtijdige waarschuwing. Vervolgens kunnen aanvullende zones worden ingericht op het terrein en direct rond kritieke infrastructuur.
Zo kan een incident steeds relevanter worden naarmate een persoon of voertuig verder het terrein binnendringt of dichter bij een beschermde asset komt.
Hierdoor ontstaat niet één beveiligingsgrens, maar een gelaagde 3D-beveiligingsomgeving van perimeter tot kritieke installatie.
LiDAR en camera’s: detectie en verificatie
Camera’s blijven een belangrijk onderdeel van de beveiliging van energieparken. Op grote terreinen is het echter niet efficiënt om uitsluitend afhankelijk te zijn van continue visuele observatie.
LiDAR bepaalt waar een persoon of voertuig zich bevindt, classificeert het en volgt de beweging. Camera’s kunnen vervolgens aanvullende visuele informatie leveren waarmee een operator de situatie kan beoordelen.
OCS kan daarbij worden geïntegreerd in een bestaande beveiligingsomgeving. Bestaande camera’s en andere sensoren hoeven dus niet te worden vervangen, maar kunnen worden aangevuld met een 3D-detectielaag die beweging over het terrein inzichtelijk maakt.
Zo kunnen detectie en visuele verificatie onderdeel worden van één beveiligingsproces.
Typische toepassingen binnen solarfields en energieparken
OCS kan onder meer worden ingezet voor:
Van een groot terrein naar één actueel beveiligingsbeeld
Hoe groter en afgelegener het terrein, hoe belangrijker het wordt om niet alleen te weten dát ergens een alarm ontstaat.
De beveiligingsorganisatie moet kunnen begrijpen waar iets gebeurt, hoe de situatie zich ontwikkelt en welke infrastructuur mogelijk gevaar loopt.
Met OCS ontstaat een actueel 3D-beeld waarin relevante personen en voertuigen over het terrein kunnen worden gevolgd. Hierdoor kan beveiliging eerder afwijkende beweging herkennen en blijven volgen wanneer deze zich richting een kritieke installatie verplaatst.
Dat betekent:
Eerder detecteren. Langer volgen. Gerichter reageren.
SellMore kijkt daarbij verder dan alleen de plaatsing van LiDAR-sensoren. De omvang en indeling van het terrein, kritieke assets, toegangswegen, risicogebieden, sensorposities, cameradekking en operationele opvolging worden meegenomen in het ontwerp.
Zo ontstaat een beveiligingsopzet die niet alleen de grens van het energiepark bewaakt, maar het volledige traject van perimeter tot kritieke asset.
Ook toegepast bij
Energie- en elektriciteitslocaties
Bescherm onderstations en installaties voordat ze worden bereikt. Bekijk →
Datacenters
Detecteer dreiging rond generatoren, koeling en service-ingangen. Bekijk →
Industrie en logistiek
Onderscheid normale bedrijvigheid van verdachte beweging. Bekijk →
Benieuwd wat 3D-detectie voor uw solarfield of energiepark betekent?
We laten zien hoe Octave Coda Spatial uw terrein, kritieke assets en bestaande camera’s samenbrengt in één 3D-beeld.
Detectie in 3D. Zie meer. Begrijp sneller.